
Mục lục bài viết 9 phần
Clock báo “locked” chưa đủ để chứng minh dịch vụ thời gian đạt yêu cầu. Khi grandmaster mất, GNSS suy giảm hoặc đường truyền bất đối xứng, hệ thống có thể vẫn giữ trạng thái tốt trong khi phase/time error đã vượt ngân sách ứng dụng.
Bài viết giúp bạn
- Câu hỏi cần trả lời trước khi đo
- Topology và điều kiện đo
- Biến số phải kiểm soát
Câu hỏi cần trả lời trước khi đo
#IEEE 1588 định nghĩa Precision Time Protocol; profile viễn thông của ITU-T đặt thêm các ràng buộc kiến trúc và hiệu năng. Trước khi chọn bài đo, phải xác định ứng dụng cần frequency, phase/time hay cả hai; profile và biến thể BMCA nào; one-step/two-step; L2 hay UDP/IP; và ngân sách time error tại điểm tiêu thụ.
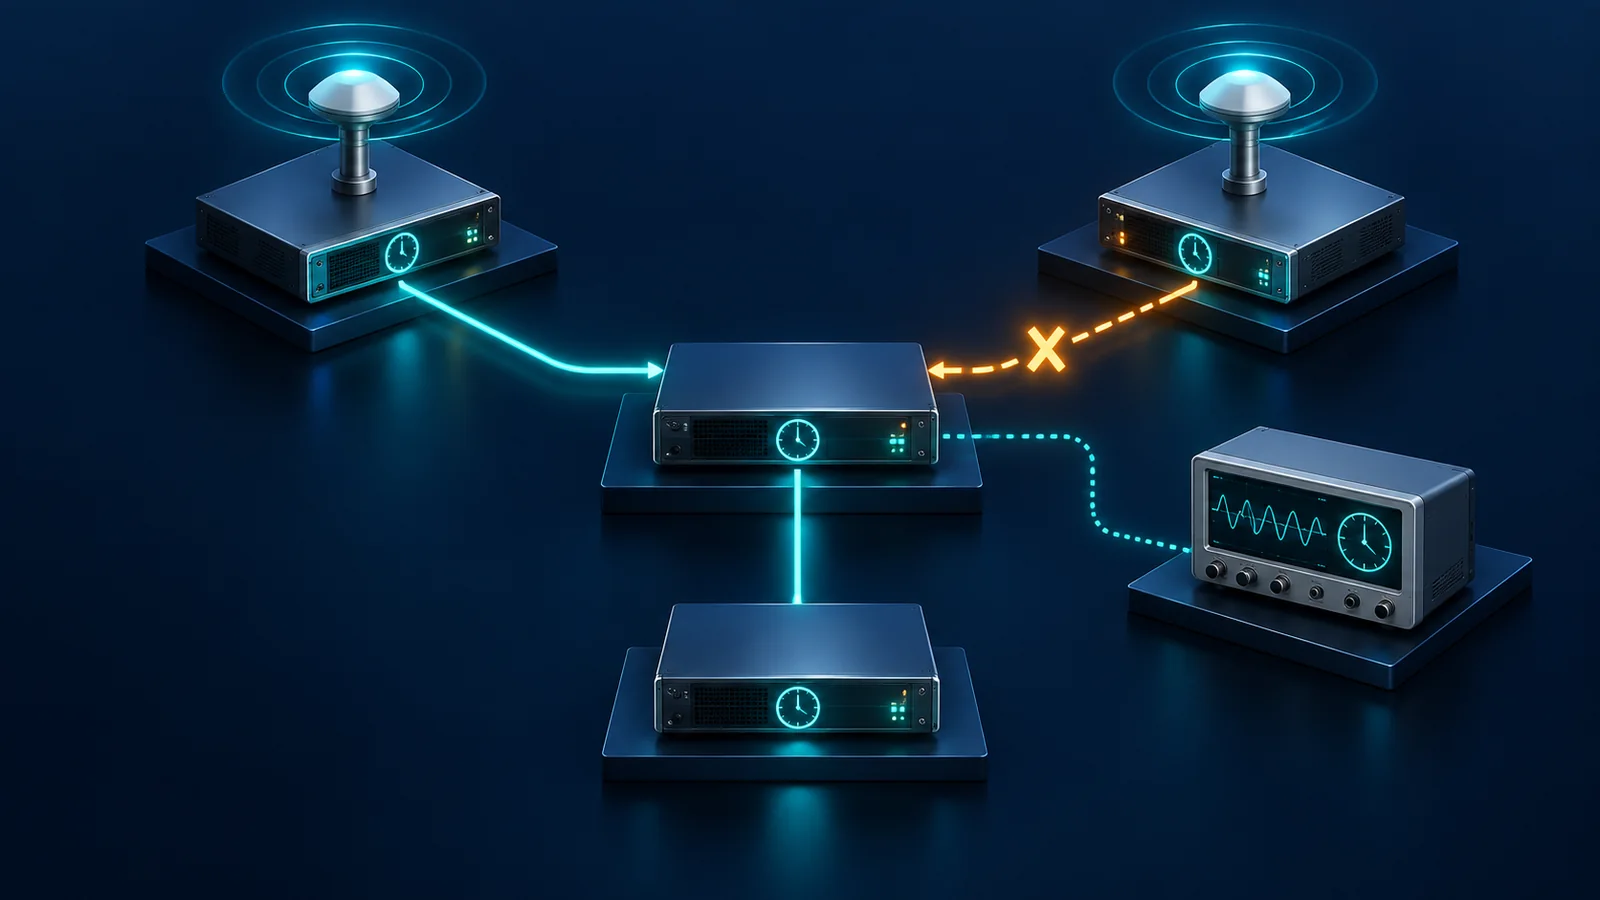
Bốn câu hỏi cốt lõi là: clock chọn đúng grandmaster không; time error trong trạng thái bình thường có đạt không; lỗi nguồn/đường tạo holdover và switchover thế nào; và sau phục hồi có phase jump, oscillation hoặc lựa chọn sai nguồn không.
Topology và điều kiện đo
#Topology tham chiếu gồm hai grandmaster có priority/quality khác nhau, boundary hoặc transparent clock, thiết bị impairment, slave/ordinary clock và máy đo phase/time độc lập tham chiếu cùng nguồn chuẩn. Nếu dùng GNSS, ghi antenna, receiver, satellite state và môi trường; nếu dùng SyncE, ghi vai trò frequency assist.
Đặt capture ở hai phía miền PTP khi cần phân tích message flow, nhưng không suy time error chỉ từ pcap thiếu hardware timestamp. Khóa profile, domain, transport, multicast/unicast, announce/sync interval, delay mechanism E2E/P2P, priority, clockClass, time source và firmware.
Biến số phải kiểm soát
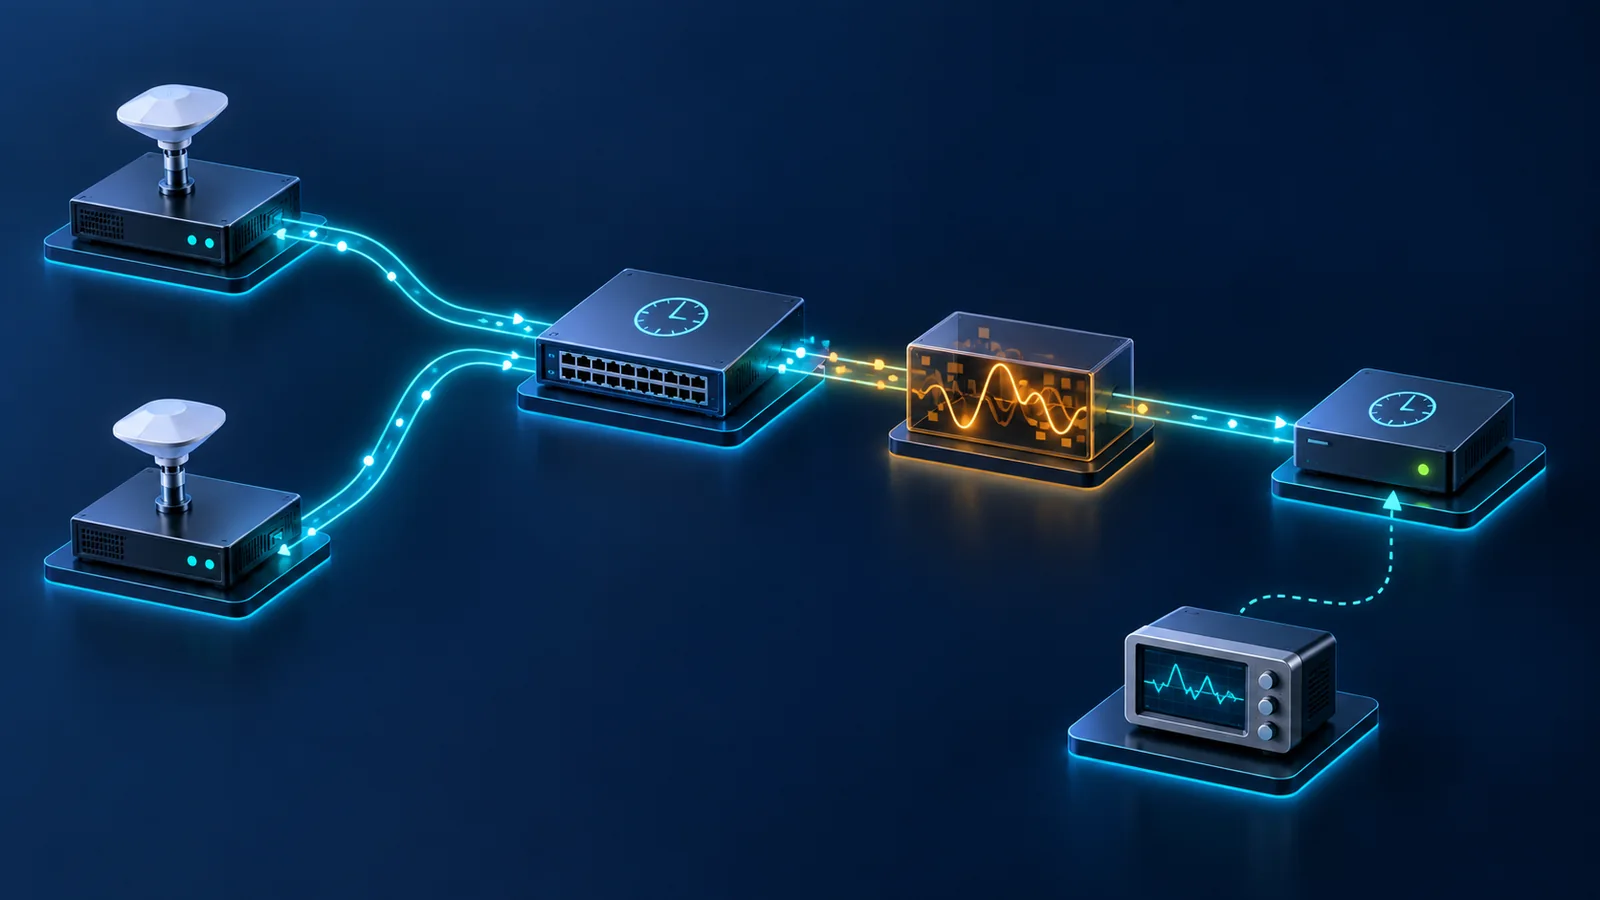
#Biến protocol gồm Announce/Sync/Follow_Up/Delay, BMCA attributes, interval, timeout và domain. Biến mạng gồm latency, packet delay variation, loss, reordering, QoS, queue congestion và asymmetry có chủ đích. Biến clock gồm oscillator, warm-up, servo, holdover algorithm, temperature và thời gian khóa trước fault.
BMCA mặc định của IEEE 1588 và alternate BMCA của profile G.8275.x không có cùng thứ tự so dataset. Cần kiểm đúng thuật toán, localPriority và chất lượng nguồn theo profile đang dùng. Không hiểu suy giảm chất lượng là luôn giảm giá trị số clockClass.
Asymmetry phải được hiệu chuẩn và ghi theo từng chiều. PDV ngẫu nhiên có thể được servo lọc; asymmetry cố định tạo bias mà trạng thái lock không phát hiện. Nhiệt độ và thời gian holdover ảnh hưởng oscillator, vì vậy run ngắn trong lab không đại diện nhiều giờ ngoài hiện trường.
KPI và bằng chứng đầu ra
#Không thay thế time error bằng “offsetFromMaster” nếu giá trị đó do chính clock đang kiểm tính toán. Bằng chứng độc lập cần có trace thời gian và log trạng thái để nối lỗi, quyết định BMCA và tác động thực.
- KPI: Grandmaster selection · Điểm đo: Clock state + announce · Bằng chứng: GM identity, dataset, thời điểm
- KPI: Time error · Điểm đo: Máy đo độc lập · Bằng chứng: max, MTIE/TDEV hoặc metric theo profile
- KPI: Switchover time · Điểm đo: Fault timeline · Bằng chứng: Fault đến chọn/lock GM mới
- KPI: Phase excursion · Điểm đo: Máy đo · Bằng chứng: Peak và thời lượng vượt ngưỡng
- KPI: Holdover drift · Điểm đo: Máy đo + nhiệt độ · Bằng chứng: Error theo thời gian
- KPI: Packet behavior · Điểm đo: Capture/hardware stats · Bằng chứng: Loss, PDV, asymmetry, QoS
- KPI: Recovery stability · Điểm đo: Clock + measurement · Bằng chứng: Overshoot, oscillation, re-lock
Ma trận sự cố và quyết định
#Revertive behavior không mặc định tốt hơn. Nếu quay về nguồn ưu tiên gây phase step lớn, policy có thể cần wait-to-restore hoặc manual approval. Ma trận phải gắn với yêu cầu dịch vụ, không chỉ cấu hình mặc định của hãng.
- Sự cố: Mất Announce từ GM-A · Kỳ vọng: Chọn GM-B · Tiêu chí cần chốt: Thời gian và phase excursion
- Sự cố: Mất Sync nhưng còn Announce · Kỳ vọng: Timeout/holdover đúng · Tiêu chí cần chốt: Không giữ trạng thái giả
- Sự cố: GNSS degradation · Kỳ vọng: Cập nhật clockClass/quality theo trạng thái và profile · Tiêu chí cần chốt: BMCA phản ứng đúng policy
- Sự cố: PTP packet loss/PDV · Kỳ vọng: Servo duy trì trong ngân sách · Tiêu chí cần chốt: Error và alarm
- Sự cố: Asymmetry tăng · Kỳ vọng: Phát hiện hoặc giới hạn bias · Tiêu chí cần chốt: Ngưỡng time error
- Sự cố: Boundary clock reboot · Kỳ vọng: Downstream holdover/failover · Tiêu chí cần chốt: Gap và recovery
- Sự cố: GM-A trở lại · Kỳ vọng: Revertive/non-revertive đúng · Tiêu chí cần chốt: Không ping-pong
Test plan theo từng pha
#Pha A warm-up toàn bộ clock và xác nhận baseline đủ dài. Pha B xác minh BMCA bằng thay priority/quality có kiểm soát. Pha C ngắt Announce, Sync, đường mạng và nguồn GNSS riêng biệt. Pha D giữ holdover theo các mốc thời gian và nhiệt độ đã chốt.
Pha E tạo PDV/loss/asymmetry tăng dần dưới background traffic. Pha F khôi phục nguồn, quan sát re-lock, overshoot và lựa chọn nguồn. Pha G lặp lại với reboot/upgrade boundary clock và với traffic congestion để kiểm QoS. Mỗi run phải có precondition, fault timestamp, expected state và postcondition.
Checklist nghiệm thu và runbook
#- Chốt profile, domain, transport, delay mechanism và interval.
- Xác định ngân sách time error tại điểm ứng dụng.
- Dùng máy đo và nguồn tham chiếu độc lập với DUT.
- Ghi GM identity, BMCA dataset, clockClass và priority.
- Warm-up oscillator theo hướng dẫn thiết bị.
- Chèn lỗi Announce, Sync, GNSS và path độc lập.
- Đo holdover theo thời gian/nhiệt độ có ý nghĩa.
- Tạo PDV và asymmetry tách biệt; lưu số đo từng chiều.
- Kiểm return-to-primary không gây ping-pong hoặc phase jump quá mức.
- Lưu trace time error, clock log, pcap và impairment profile.
Giới hạn của kết luận
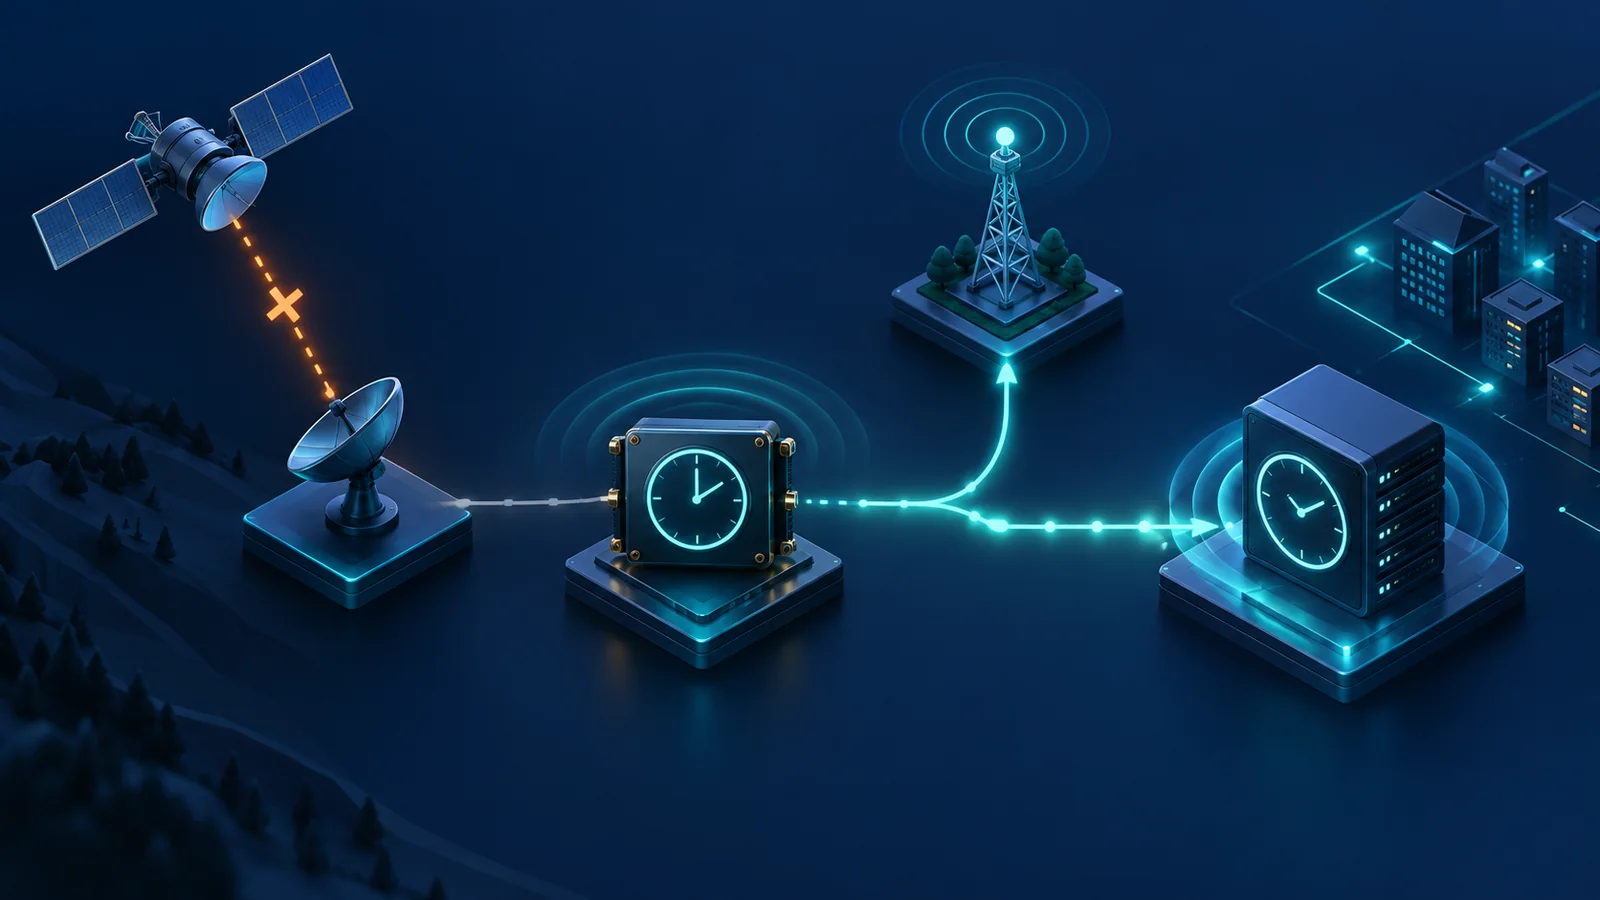
#Một lab ổn định không tái hiện đầy đủ nhiệt, GNSS antenna, multipath RF hoặc outage dài. Software timestamp không đại diện hardware timestamp. Kết quả của một profile không chuyển sang profile khác, và status lock của một vendor không phải chứng nhận hiệu năng end-to-end.
Tiêu chuẩn/profile đặt yêu cầu, còn pass/fail dự án phải gắn vị trí đo, thiết bị, firmware, clock chain và môi trường. Không công bố độ chính xác tuyệt đối nếu thiếu uncertainty của hệ đo.
Khái niệm cần nhớ
#- BMCA: thuật toán chọn best master clock.
- Grandmaster: nguồn thời gian gốc trong miền PTP.
- Boundary clock: clock kết thúc và tái phát PTP giữa các port.
- Holdover: duy trì thời gian khi mất tham chiếu.
- PDV: biến thiên độ trễ gói.
- Asymmetry: độ trễ hai chiều không bằng nhau.
- Time error: sai lệch thời gian so với tham chiếu.
Khái niệm cần nhớ
- Baseline
- Dải giá trị bình thường được thu đủ lâu để làm mốc so sánh và đặt ngưỡng.
- SLA
- Cam kết chất lượng dịch vụ gắn với KPI, phạm vi, thời gian và cách đo cụ thể.
- Active test
- Phép đo dùng traffic tổng hợp được tạo có chủ đích giữa các điểm kiểm tra.
TÀI LIỆU ĐỐI CHIẾUTài liệu tham khảo5 nguồn +
Nội dung được biên soạn độc lập, theo hướng vendor-neutral và đối chiếu các tài liệu gốc dưới đây. Tính năng sản phẩm cần được kiểm tra lại theo phiên bản đang sử dụng.
NetVali ưu tiên nguồn tiêu chuẩn và tài liệu chính thức; phân biệt khuyến nghị triển khai với yêu cầu của tiêu chuẩn; không công bố thông số sản phẩm chưa gắn với phiên bản và điều kiện đo.